回転機械の振動監視システム:定期点検から状態基準保全へ
振動監視システムは、回転機械の振動信号を連続的に収集し、傾向としきい値によって軸受・歯車・アンバランス系の故障の初期兆候を捉えることで、保全を一定周期の定期点検から設備の実状態に応じた修理へ切り替えます。解決するのは一つの課題です。すなわち、計画停止の前に設備が突然故障し、日常点検ではその兆候が見えないという問題です。実用的なシステムを導入できるかどうかは、センサーそのものよりも、測点の選び方、しきい値の段階分け、データを保全指示に変える仕組みにかかっています。
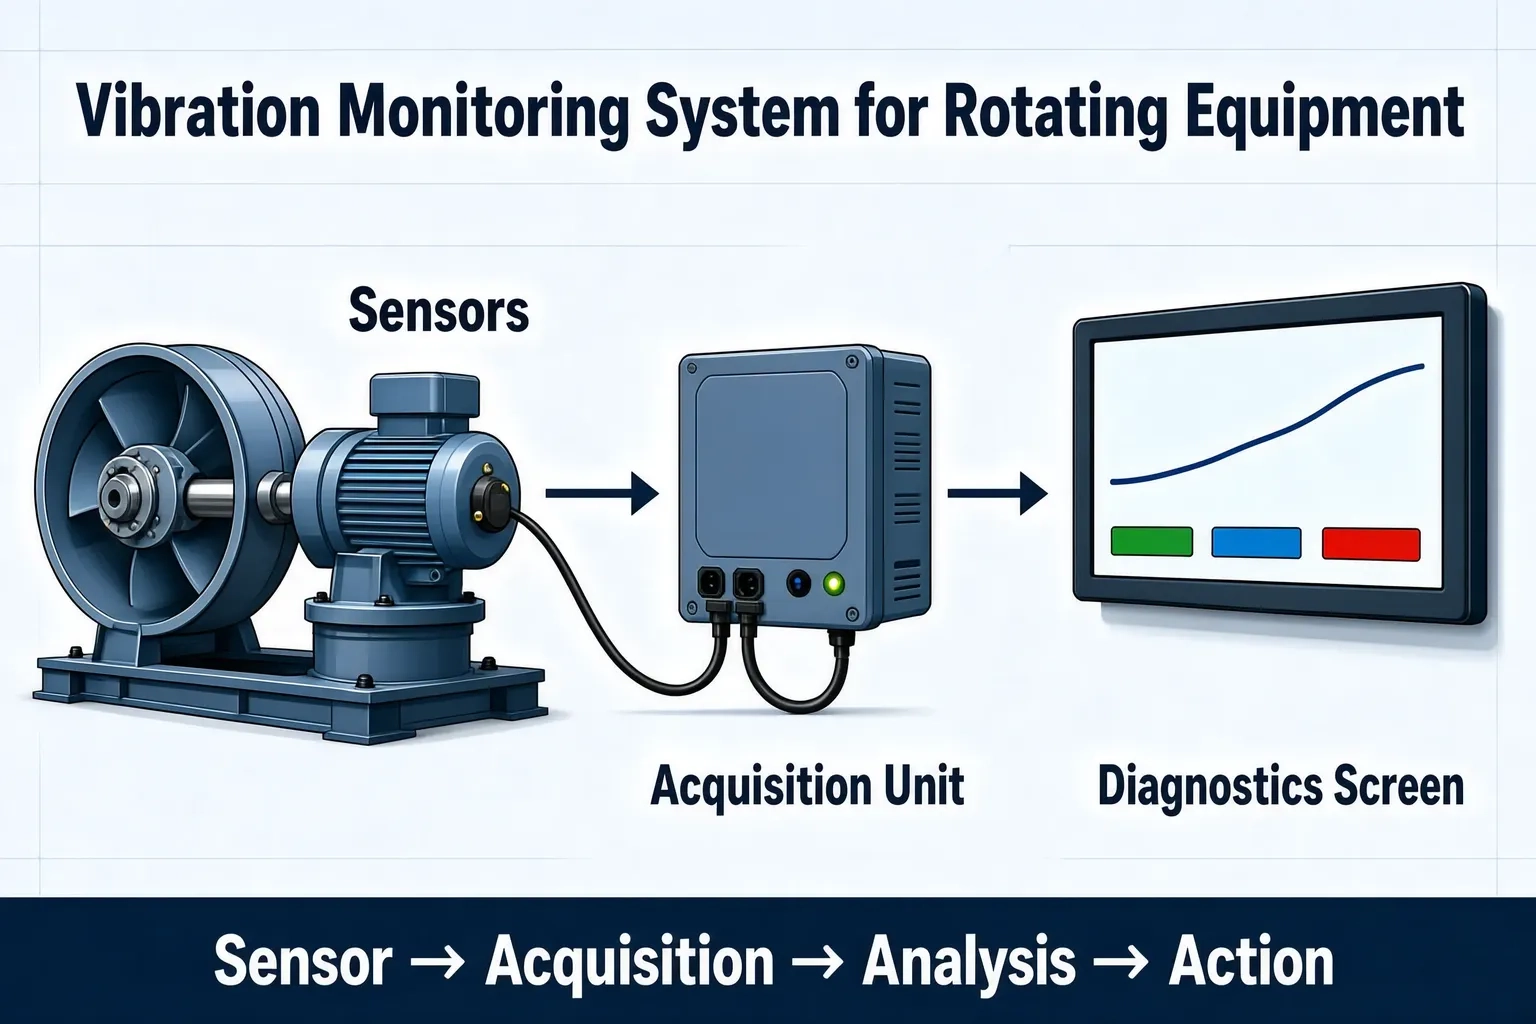
回転機械の初期兆候に振動が適する理由
回転機械の機械的故障の多くは振動に特徴が現れます。軸受の損傷、歯車のかみ合い異常、ローターのアンバランス、カップリングの芯ずれは、温度上昇や異音が目立つ前に、振動スペクトル上で変化を残します。定期点検は人の耳と手に頼るため、発見できる時点ではすでに劣化が進んでいることが少なくありません。連続的な振動収集の価値は、判断の時点を故障が形になる前に前倒しできることにあります。
振動監視はエンジニアの判断を代替するものではありません。いつ確認すべきかを自動化する仕組みであり、診断の結論はエンジニアによる確認が必要です。
振動監視システムの四つの構成要素
実用的なシステムは通常、検知・収集・分析・行動の四層に分かれます。どれか一層が欠けるとループが閉じません。
- 検知層:加速度センサー(回転数が低い場合は速度センサー)、軸受箱やケーシングの剛性の高い部位に設置
- 収集層:現場の収集装置またはエッジゲートウェイ。同期サンプリング、キャッシュ、通信断時の補伝を担当
- 分析層:時間領域指標(速度実効値、加速度エンベロープ)と周波数領域分析。傾向曲線として出力
- 行動層:段階的なしきい値でアラームを発報し、点検または保全指示へ回付
測点の配置方法
測点は多ければよいわけではありません。一般的な方法は、設備の重要度と故障影響によって密度を決めるものです。重要機は駆動側と非駆動側の軸受に各一点、補機は機系列ごとに集約して一点とすることもできます。軸方向と半径方向は区別して考える必要があります。芯ずれとアンバランスでは現れ方が方向ごとに異なるためです。
| 設備種別 | 推奨する測点位置 | 着目点 |
|---|---|---|
| ファン / 誘引ファン | 駆動側軸受、非駆動側軸受 | アンバランス、軸受損傷 |
| ポンプ / ポンプ群 | モーター側、ポンプ側軸受 | キャビテーション、芯ずれ |
| 減速機 | 入力軸、出力軸の軸受 | 歯車かみ合い、軸受 |
| 圧縮機 | 主軸軸受、ケーシング | 緩み、衝撃系の兆候 |
しきい値と段階アラームの決め方
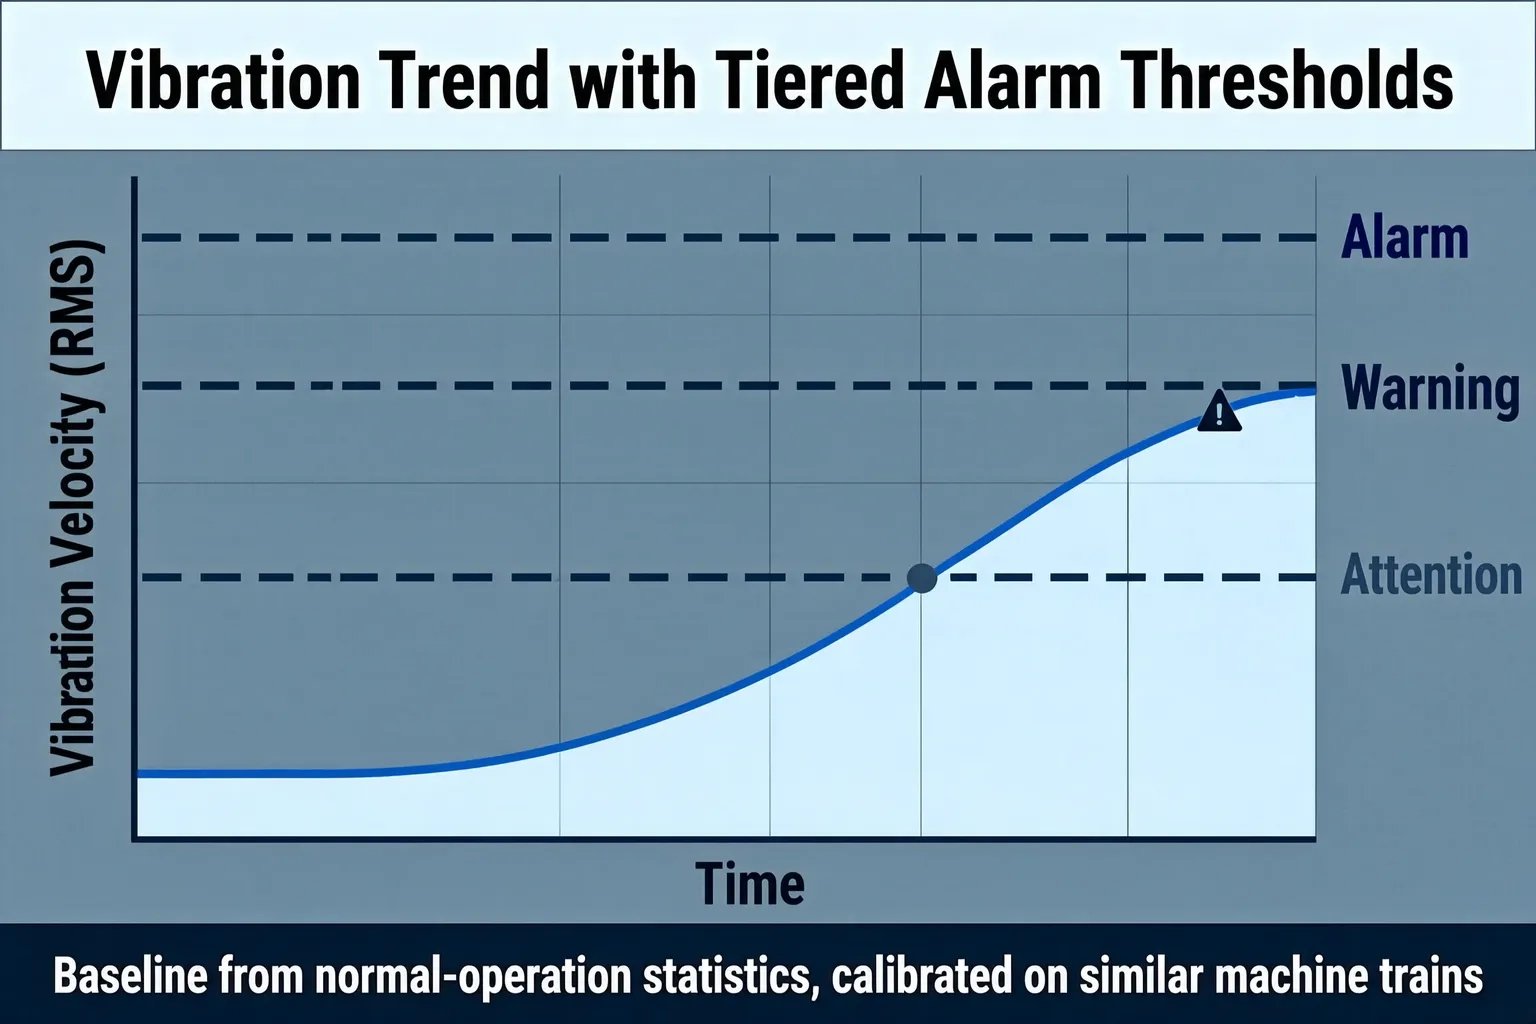
しきい値は設備マニュアルの一般値をそのまま流用すべきではありません。マニュアルが示すのは通常、停止保護のラインであり、初期の予兆ラインではありません。実務では注意・予警報・アラームの三段階に分ける方法がよく用いられます。基準値は正常運転が一定期間続いた実測統計から求め、同種機系列の履歴データで校正します。単点の値よりも傾向が重視されます。同じ振動値でも、安定している場合と急上昇している場合とでは対応の優先度がまったく異なります。
振動データを保全行動に変えるフロー
データが行動に変わるには、処理ルールが明確である必要があります。そうでなければアラームは次第に無視されます。
- アラーム発報後はまず傾向の方向と継続時間を確認し、運転条件の変化による短時間の変動を排除する
- 異常を確認したら設備の重要度に応じて指示を出し、重要機は即時対応とする
- 修理完了後は対応内容と復旧時刻を記録し、設備台帳へ反映する
- 誤報と見逃しを定期的に振り返り、しきい値の設定を逆校正する
導入前に準備しておく情報
システム導入前に設備リストと運転条件を整理しておくと、後工程の手戻りを減らせます。少なくとも、設備台帳と重要度区分、各設備の設置可能位置、既存の PLC や計器が回転数などの関連信号を提供できるか、工場ネットワークが収集装置の接続を許可するかを確認します。老朽設備では、測点位置と配線条件がソフトウェアそのものより時間を要することが多いです。
上海橙軒智能は産業データ収集と監視システムの分野で十余年のプロジェクト実績があり、回転機械や試験台向けの監視システムを納めてきました。現場条件に応じて測点方案としきい値定義を共同で確認できます。
まとめ
振動監視システムの価値は、回転機械の保全リズムを一定周期から状態に応じた判断へ変えることにあります。成否を決めるのは測点配置、しきい値の基準値、データの回付ルールの三点であり、センサーの型番ではありません。まず設備リストと運転条件を整理してからシステムの選定に入ると、導入ははるかに円滑に進みます。